Современный автомобиль очень сильно отличается от тех машин, которые можно было встретить на дорогах еще 10 лет назад. Появление электромобилей и гибридов, современный дизайн и эргономика делают поездки еще более комфортабельными и интересными. Вот о том, каков он, современный автомобиль, мы и поговорим в этой статье.

- Поведение автомобиля
- Кузов автомобиля
- Подвеска колес автомобиля
- Шины автомобиля
- Основные термины, относящиеся к кузову автомобиля
- Поступательное (равномерное) движение кузова
- Поступательные скорости и ускорения кузова
- Угол дрейфа автомобиля
- Центростремительное и тангенциальное ускорение
- Рыскание, продольная качка и поперечная качка
- Вращательные скорости и ускорения
- Момент рыскания, момент продольной качки и момент поперечной качки
- Измеряемые переменные кузова
Поведение автомобиля
Понятие «поведение автомобиля» охватывает динамику его поперечных, прямолинейных и вертикальных перемещений. Так, динамика поперечных перемещений рассматривает поведение автомобиля под действием рулевого управления, динамика прямолинейного движений — разгона и торможения, а динамика вертикальных перемещений — перемещения частей автомобиля, вызываемого неровностями дороги. Объясняемые далее основные термины (величины и единицы измерения см. в табл. «Параметры и еденицы измерения») описывают поведение автомобиля в диапазоне частот приблизительно до 8 Гц. Многие из этих величин определены в немецком стандарте DIN 70000 и международном стандарте ISO 8855. Используемые величины можно разделить на три группы.
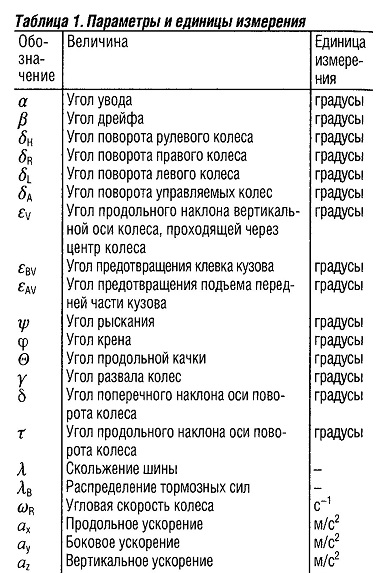 |
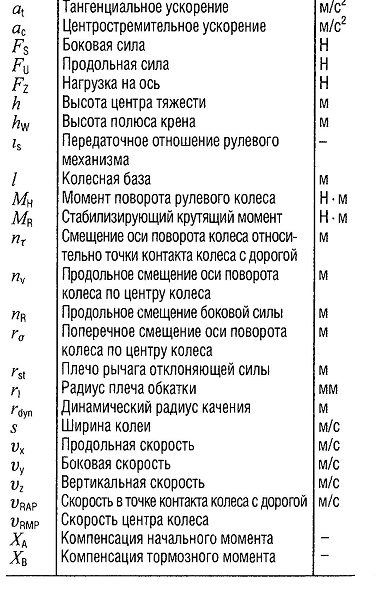 |
Кузов автомобиля
Движение кузова в общем случае можно описать как движение твердого тела. Даже для кузовов кабриолетов отклонения от законов движения твердого тела имеют место только при частотах свыше 10-15 Гц.
Подвеска колес автомобиля
Передние колеса имеют две степени свободы — в вертикальном направлении и в направлении поворота. Задние колеса, как правило имеют, только одну степень свободы в вертикальном направлении. На автомобилях с четырьмя управляемыми колесами задние колеса также имеют степень свободы в направлении поворота. Эти степени свободы определяются кинематикой и эластокинематикой осей. Кинематика оси описывает движение отдельных рычагов подвески как движения абсолютно твердых тел, в то время как эластокинематика описывает реакции осей автомобиля на воздействие различных сил и моментов.
Шины автомобиля
Шины являются важнейшими компонентами, обеспечивающими контакт автомобиля с дорогой, генерирующими силы, необходимые для движения, торможения и рулевого управления во взаимодействии с дорогой.
Основные термины, относящиеся к кузову автомобиля
Поступательное (равномерное) движение
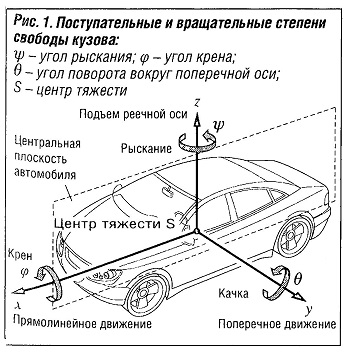 Поведение кузова описывается тремя поступательными и тремя вращательными степенями свободы (см. рис. «Поступательные и вращательные степени свободы кузова» ). В общем случае система координат (прямоугольная, правовинтовая система координат) имеет начало в центре тяжести автомобиля. Ось х направлена вперед, т.е. в направлении движения. Она расположена в плоскости, перпендикулярной к поверхности дороги. Эта плоскость называется центральной плоскостью автомобиля. Перпендикулярно к центральной плоскости автомобиля располагается ось у, направленная влево, глядя в направлении движения. Ось z направлена вверх. Поступательные движения имеют следующие наименования:
- В направлении оси х: прямолинейное движение;
- В направлении оси y: поперечное движение;
- В направлении оси z: подъем.
Поступательные скорости и ускорения
Производные поступательных перемещений по времени первого порядка определяют прямолинейную, поперечную и вертикальную составляющие скорости (νx, νy, νz). Производные перемещений по времени второго порядка дают прямолинейное ускорение ax, поперечное ускорение ау и вертикальное ускорение az.
Угол дрейфа автомобиля
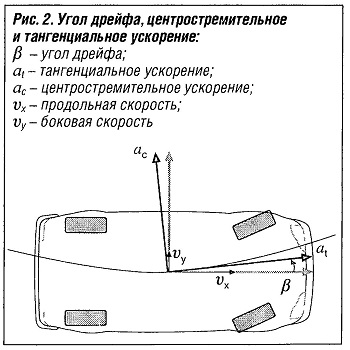 В динамике центр тяжести кузова не всегда движется вдоль оси х, происходит и поперечное движение. Угол между центральной плоскостью автомобиля и траекторией движения называется углом дрейфа β (см. рис. «Угол дрейфа, центростримительное и тангенциальное ускорение» ). Он отсчитывается от центральной плоскости автомобиля в направлении траектории. Угол дрейфа вычисляется, исходя из скорости прямолинейного движения vx и скорости поперечного движения vу
Р = arctan vу/vx
Поскольку скорость прямолинейного движения во время движения в прямом направлении по определению положительна, знак скорости поперечного движения определяет знак угла дрейфа.
Центростремительное и тангенциальное ускорение
Ускорение в горизонтальной плоскости, направленное вдоль мгновенной траектории движения автомобиля, раскладывается на центростремительное ускорение ас и тангенциальное ускорение аt. Центростремительное ускорение представляет собой составляющую, перпендикулярную к траектории, движения, в то время как тангенциальное ускорение является составляющей, направленной по касательной к траектории.
Рыскание, продольная качка и поперечная качка
Для описания вращательных движений введены следующие термины:
- Поворот вокруг оси z называется рысканием и описывается углом ψ
- Поворот вокруг оси у называется продольной качкой и описывается углом θ,
- Поворот вокруг оси х называется поперечной качкой или креном и описывается углом φ.
Знаки этих углов соответствуют знакам в правовинтовой прямоугольной системе координат. Направления отсчета показаны на рис. «Поступательные и вращательные степени свободы кузова». Часто во время маневрирования кузов одновременно движется вокруг более чем одной оси. Поскольку с математической точки зрения эти три направления поворота не являются коммутативными, в стандарте DIN 70000 определен следующий порядок:
- Рыскание.
- Продольная качка.
- Поперечная качка (крен).
Вращательные скорости и ускорения
Производные вращательных перемещений по времени первого порядка определяют скорости рыскания, продольной и поперечной качки. Производные вращательных перемещений по времени второго порядка определяют ускорения рыскания, продольной и поперечной качки.
Момент рыскания, момент продольной качки и момент поперечной качки
Внешние силы, действующие на автомобиль, могут создавать момент относительно центра тяжести. Этот момент можно разбить на три составляющие. Составляющая, действующая вокруг оси z, называется моментом рыскания, вокруг оси у — моментом продольной качки и вокруг оси х — моментом поперечной качки.
Измеряемые переменные кузова
При разработке конструкции автомобиля необходимо с высокой точностью измерять значения параметров, описывающих его поведение. В динамике поперечного движения поступательные ускорения и углы положения часто измеряются при помощи гиростабилизированных платформ. Абсолютные положения регистрируются измерительными системами GPS. Прямолинейные и поперечные ускорения и угол дрейфа измеряются при помощи бесконтактных датчиков скорости.
В динамике вертикального движения поступательные ускорения измеряются в различных точках кузова в каждом из трех направлений в пространстве. Используя эти данные, можно определить наиболее важные ускорения кузова, т.е. ускорения подъема, продольной и поперечной качки.